
机器人关节结构件精密加工案例
机器人关节壳体将大型轴承孔、安装面和多方向孔系集中在同一个结构件上。本案例介绍如何围绕稳定基准、受控精加工和图纸驱动检验来组织加工路线。
CNC铣削多面装夹与加工顺序规划
功能孔基准稳定后进行最终精加工
图纸驱动质检检验范围对应零件功能要求
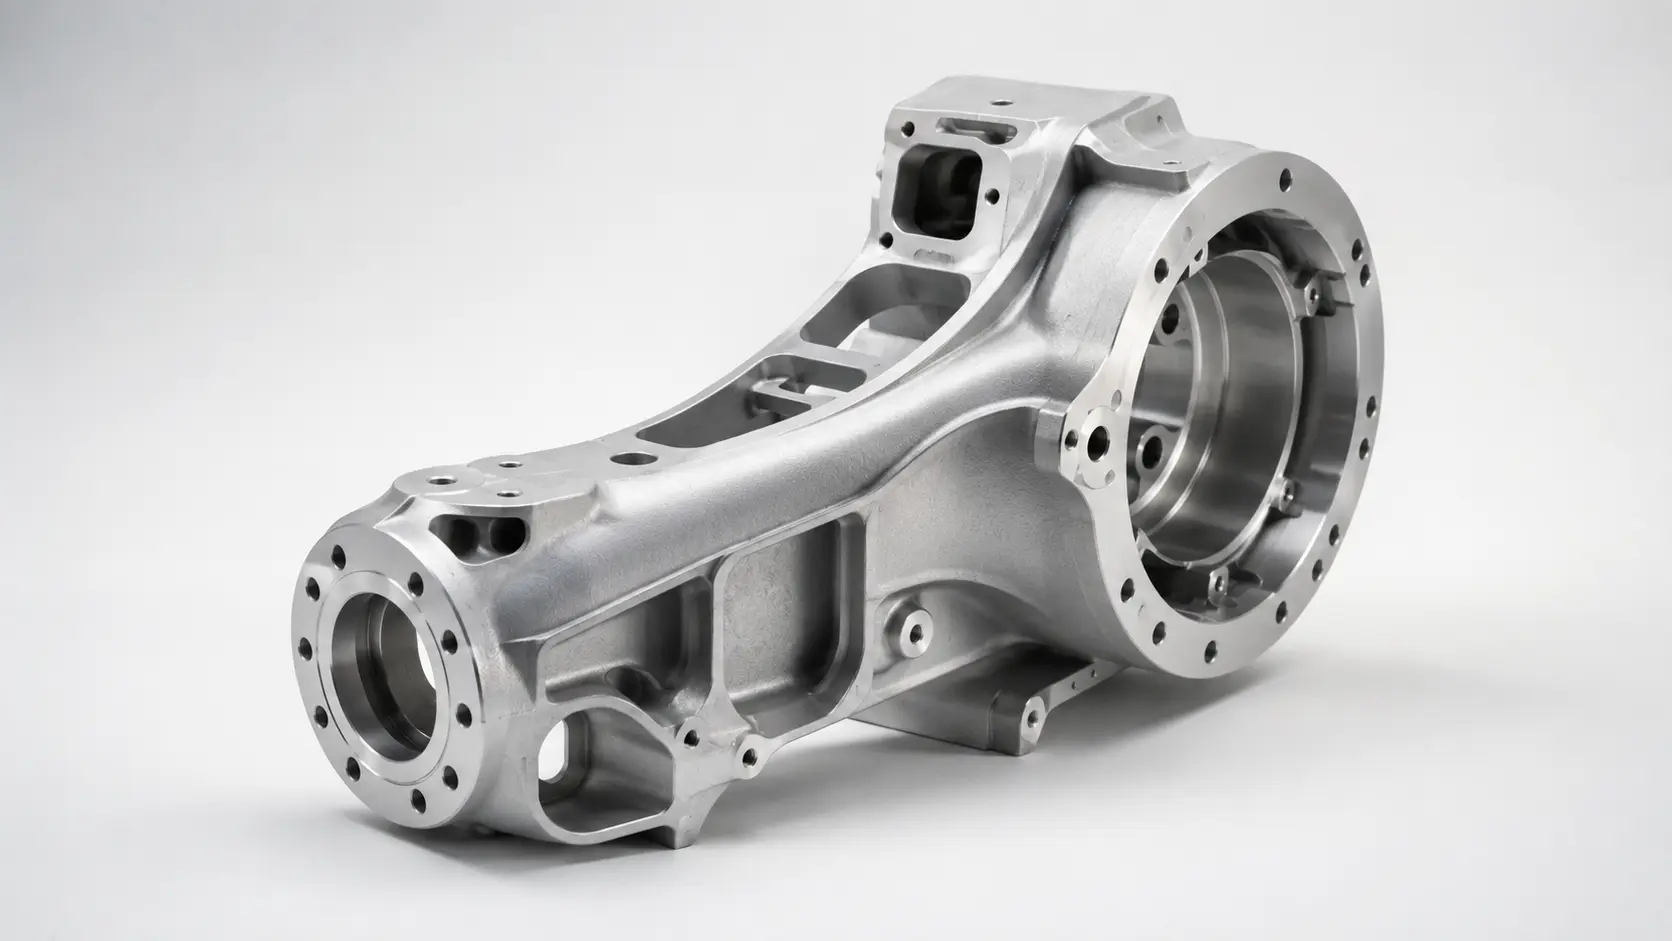
机器人关节壳体将大型轴承孔、安装面和多方向孔系集中在同一个结构件上。本案例介绍如何围绕稳定基准、受控精加工和图纸驱动检验来组织加工路线。
本案例记录的需求,是制作用于功能样件验证的铝合金机器人关节结构件。零件集成了大型圆形壳体、较小的同轴接口、安装台、型腔以及分布在多个面的孔系。制造难点并不只是去除材料,而是在多次装夹过程中,始终让各个功能接口关联到稳定的基准体系。
报价和工艺评审时,3D模型用于定义整体几何形状,2D图纸则标明影响轴承配合与装配对准的尺寸。这些要求共同决定装夹顺序、精加工工序和检验计划。
大型和小型圆形接口必须作为一个功能系统进行评估,并依据图纸控制孔径、位置和轴线关系。
安装台和孔系分布在不同方向,因此每次装夹都应引用已经验证的表面,而不是建立彼此独立的局部原点。
材料去除会改变零件刚度和残余应力,需要将粗加工、稳定处理和最终精加工分开,以保护关键接口。
制造路线围绕功能装配基准组织。具体刀具、夹具和检验频次,需要在评审图纸、铝合金牌号、批量数量和公差链后确定。
图片只能展示零件的大致形态,验收仍以客户图纸为准。针对案例制定的检验计划,需要为每项功能特征匹配合适的验证方法。
| 特征 | 控制目标 | 典型验证方式 |
|---|---|---|
| 轴承孔 | 依据图纸控制尺寸、圆度和轴线关系 | 按要求使用内径量具和三坐标测量 |
| 安装基准 | 控制平面度及其与功能接口的关系 | 平台、高度规或三坐标测量 |
| 孔系与螺纹 | 控制位置、深度和螺纹状态 | 三坐标、针规和螺纹规 |
| 轮廓与边缘状态 | 确认符合图纸、完成去毛刺并满足安全搬运要求 | 尺寸检验与外观检验 |
提供以下信息,可以让报价团队在不猜测关键要求的前提下,选择合适的工艺、检验范围和交付方案。
本案例记录的结果,是一个为装配验证准备的功能样件;关键接口在放行前依据客户图纸进行检查。由于公开案例未包含检测报告或数值验收标准,本页不宣称已经公开某项具体公差结果。本案例所展示的,是如何通过以基准为核心的加工路线,使制造与验证决策对应零件功能。
上传3D模型和图纸,XPartsLab将评审加工路线、材料、关键尺寸、检验要求和交付可行性。